

内容
<div align="center">
# TeleBot Studio MCP
**让您的 AI 基于官方文档。让它管理您的机器人。**
[](https://python.org)
[](LICENSE)
[](https://modelcontextprotocol.io)
[](https://github.com/jlowin/fastmcp)
[]()
一个生产就绪的 MCP 服务器,包含两个引擎:
1. **文档搜索** — 跨官方 TeleBot Studio 文档的 BM25 排名搜索。零嵌入。零外部 API。离线工作。
2. **机器人管理** — 完整的 REST API 集成。从任何 MCP 兼容的 AI 客户端创建、配置和控制您的 TeleBot Studio 机器人。
[快速开始](#快速开始) · [获取 API 凭证](#获取您的telebotstudio-api-凭证) · [工具](#mcp-工具-26) · [架构](#架构) · [部署](#部署) · [安全](#安全与隐私)
</div>
---
## 为什么存在
LLM 会编造 API 细节。当您询问 LLM 关于 TeleBot Studio 时,它会根据过时的训练数据进行猜测 — 错误的函数签名、发明的参数、过时的模式。这是 **文档漂移**:AI 说的内容与文档实际指定的内容之间的差距。
TeleBot Studio MCP 通过两种方式缩小了这一差距:
- **文档工具** 让您的 AI 基于官方文档。如果答案不在语料库中,服务器返回空值 — 没有虚拟函数,没有发明的 API。
- **API 工具** 让您的 AI 执行操作 — 创建机器人、编写命令、启动和停止它们 — 通过官方 TeleBot Studio REST API v2。
结果:一个既了解平台又能对其采取行动的 AI 助手。
---
## 功能
| | 您获得的内容 |
|:---|:---|
| **文档** | BM25 全文搜索、标题感知分块、单字 + 二字词标记化、5 种作用域搜索模式、LRU 缓存、100% 离线 |
| **机器人管理** | 创建 / 删除 / 更新机器人、创建 / 更新 / 删除 / 列出命令、启动 / 停止 / 重启机器人 |
| **代理管道** | 计划器 → 验证器 → 预览 → 执行器,用于诸如完整机器人部署等多步骤操作 |
| **批量操作** | 批量创建或删除命令,并带有每步成功/失败报告 |
| **安全性** | 执行前预览、会话作用域凭证(从不持久化)、令牌掩蔽 |
| **服务器** | FastMCP、STDIO + HTTP/可流式 HTTP 传输、`/health` 端点、线程安全会话、重试和退避 |
---
## 快速开始
### 先决条件
- Python 3.9+
- pip
- 一个 [TeleBot Studio](https://telebotstudio.com) 账户(用于 API 工具 — 文档工具无需账户)
### 安装
```bash
git clone https://github.com/harshi79/telebotstudio-mcp.git
cd telebotstudio-mcp
python -m venv venv
source venv/bin/activate # Windows: .\venv\Scripts\Activate.ps1
pip install -r requirements.txt
```
### 验证索引
```bash
python build_index.py --validate
```
这会从 `docs/` 目录构建 BM25 索引,并检查所有分块是否有问题。您应该会看到类似的内容:
```
✓ 所有 730 个分块都已成功验证。
```
### 运行服务器
```bash
# STDIO 模式(Claude Desktop、Cursor、Windsurf 等)
python server.py
# HTTP 模式(远程客户端、Web 仪表板、Render 部署)
python server.py --transport http
```
### 连接到您的 AI 客户端
对于 **Claude Desktop**,请在您的配置中添加以下内容:
```json
{
"mcpServers": {
"telebotstudio": {
"command": "python",
"args": ["/absolute/path/to/telebotstudio-mcp/server.py"]
}
}
}
```
对于 **Cursor**、**Windsurf**、**Cline** 或 **Continue** — 将命令设置为 `python`,参数设置为 `server.py` 的绝对路径,并选择 STDIO 传输。
### 使用 API 工具
服务器运行并连接后,按以下顺序调用工具:
1. `tbs_set_api_key` — 使用您的 TeleBot Studio API 密钥进行身份验证
2. `tbs_set_bot_id` — 选择要操作的机器人(或让 `tbs_create_bot` 自动设置)
3. 调用任何管理工具 — `tbs_create_command`、`tbs_start_bot`、`tbs_deploy_bot` 等。
还没有 API 密钥?请参见下一节。
---
## 获取您的 TeleBot Studio API 凭证
机器人管理工具需要两条信息:一个 **API 密钥** 和一个 **机器人 ID**。以下是获取两者的方法。
### 1. 创建一个 TeleBot Studio 账户
如果您还没有,请在以下网址注册:
**[telebotstudio.com](https://telebotstudio.com)**
需要一个账户,因为 API 工具会代表您与 TeleBot Studio REST API 通信。您的 API 密钥会验证每个请求。
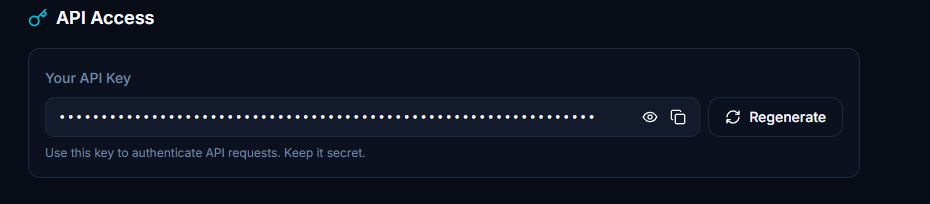
### 2. 获取您的 API 密钥
登录后:
1. 打开左上角的菜单(**☰**)
2. 进入 **设置**
3. 滚动到 **API 访问**
4. 复制您的 API 密钥
几点需要注意:
- 您的 API 密钥是 **机密的**。永远不要将其提交到 git 中,永远不要公开分享,永远不要在源代码中硬编码。
- 它仅在运行时需要。此 MCP 服务器仅 **存储在内存中** — 它从不写入磁盘,从不以明文记录,从不持久保存。
- 如果您的密钥被泄露,您可以从同一个设置页面重新生成它。
### 3. 创建您的机器人
如果您还没有 TeleBot Studio 上的机器人:
1. 使用 Telegram 上的 **@BotFather** 创建一个 Telegram 机器人
2. 复制 BotFather 给您的 **机器人令牌**
3. 打开 TeleBot Studio 并使用该令牌创建一个新机器人
或者,您可以直接通过 MCP 工具 `tbs_create_bot` 传递机器人令牌来创建机器人。
### 4. 获取您的机器人 ID
创建机器人后:
1. 打开左上角的菜单(**☰**)
2. 进入 **我的机器人**
3. 选择您的机器人
4. 打开 **机器人设置**
5. 复制 **机器人 ID**
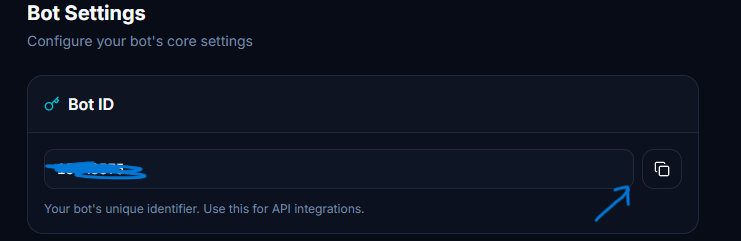
机器人 ID 几乎所有 REST API 操作都是必需的 — 列出命令、创建命令、启动和停止机器人等。一旦您拥有它,请将其传递给 `tbs_set_bot_id`,这样服务器就会在您的会话中记住它。
---
## MCP 工具(26 个)
### 文档搜索(8 个)
| 工具 | 它能做什么 |
|:---|:---|
| `search_docs(query, top_k)` | 主要搜索。对所有分块进行全文 BM25 搜索。 |
| `get_page(name)` | 通过文件名检索整个文档页面。 |
| `list_pages()` | 列出所有可用的文档页面。 |
| `search_examples(query, top_k)` | 代码示例和代码片段的范围搜索。 |
| `search_api(query, top_k)` | API 参考和端点的范围搜索。 |
| `search_library(query, top_k)` | 库和依赖项信息的范围搜索。 |
| `search_functions(query, top_k)` | 函数定义和签名的范围搜索。 |
| `search_errors(query, top_k)` | 错误和故障排除的范围搜索。 |
### 凭证(3 个)
| 工具 | 它能做什么 |
|:---|:---|
| `tbs_set_api_key(api_key)` | 设置您的 API 密钥(仅存储在内存中,从不持久化)。 |
| `tbs_set_bot_id(bot_id)` | 为会话设置活动的机器人 ID。 |
| `tbs_credential_status()` | 检查凭证是否已设置(密钥被掩盖)。 |
### 机器人管理(3 个)
| 工具 | 它能做什么 |
|:---|:---|
| `tbs_create_bot(bot_token)` | 使用 Telegram 机器人令牌创建新机器人。自动设置机器人 ID。 |
| `tbs_delete_bot(bot_id, confirm)` | 软删除机器人。设置 `confirm=true` 以执行;默认为仅预览。 |
| `tbs_update_bot_token(bot_id, new_token, confirm)` | 更新机器人的令牌(触发重启)。支持预览。 |
### 命令管理(5 个)
| 工具 | 它能做什么 |
|:---|:---|
| `tbs_create_command(command, code, bot_id)` | 在机器人上创建新命令。 |
| `tbs_get_command(command_name, bot_id)` | 按名称获取命令详细信息。 |
| `tbs_update_command(command_name, code, bot_id, confirm)` | 更新命令的代码。支持预览。 |
| `tbs_delete_command(command_name, bot_id, confirm)` | 删除命令。支持预览。 |
| `tbs_list_commands(bot_id)` | 列出机器人的所有命令。 |
### 机器人控制(3 个)
| 工具 | 它能做什么 |
|:---|:---|
| `tbs_start_bot(bot_id)` | 启动机器人(设置 webhook)。 |
| `tbs_stop_bot(bot_id)` | 停止机器人(删除 webhook)。 |
| `tbs_restart_bot(bot_id)` | 重启机器人(停止 + 启动)。 |
### 代理工具(2 个)
| 工具 | 它能做什么 |
|:---|:---|
| `tbs_deploy_bot(bot_token, commands_json, confirm)` | 完整部署:创建机器人 → 添加命令 → 启动。 |
| `tbs_setup_commands(commands_json, bot_id, confirm)` | 在现有机器人上批量创建命令。 |
### 批量工具(2 个)
| 工具 | 它能做什么 |
|:---|:---|
| `tbs_batch_create_commands(commands_json, bot_id, confirm)` | 顺序创建多个命令。 |
| `tbs_batch_delete_commands(command_names_json, bot_id, confirm)` | 顺序删除多个命令。支持预览。 |
---
## 架构
### 双引擎设计
```
┌─────────────────────────────────────────────────────┐
│ FastMCP 服务器 │
│ │
│ ┌──────────────────┐ ┌──────────────────────────┐ │
│ │ 文档引擎(BM25) │ │ 机器人管理引擎(REST API v2) │ │
│ │ │ │ │ │
│ │ 8 个搜索工具 │ │ 计划器 → 验证器 │ │
│ │ 100% 离线 │ │ → 预览 → 执行器 │ │
│ │ 内存索引 │ │ 18 个 API 工具 │ │
│ └──────────────────┘ └──────────────────────────┘ │
│ │
│ ┌────────────────────────────────────────────────┐ │
│ │ 会话管理器(线程安全,仅限内存) │ │
│ └────────────────────────────────────────────────┘ │
└─────────────────────────────────────────────────────┘
│ │
STDIO / HTTP HTTPS → api.telebotstudio.com
```
### 代理管道
代理工具(`tbs_deploy_bot`、`tbs_setup_commands`、批量操作)将复杂目标分解为可执行的计划:
```
用户目标 → 规划器(分解为步骤)
→ 验证器(检查凭证、参数)
→ 预览(显示将发生什么,掩盖机密)
→ [confirm=true] → 执行器(顺序运行步骤)
→ 批量结果(每步成功/失败)
```
每个步骤独立运行。如果步骤 3/5 失败,则步骤 4 和 5 仍会执行。结果报告准确执行了什么和未执行什么,以便您始终了解机器人的状态。
### 预览和确认
破坏性操作 — 删除机器人、删除命令、更新机器人令牌 — 需要 `confirm=true`。当 `confirm` 为 false 或省略时,工具会返回 **预览**:对将要发生的操作的描述,而不执行任何操作。
此两步模式存在是因为 AI 助手可能会误解用户意图。用户说“删除测试机器人”不应意外删除生产机器人。预览让用户在不可逆操作之前进行验证。
---
## 项目结构
```
telebotstudio-mcp/
├── server.py 入口点 — FastMCP 服务器、文档工具、/health
├── loader.py Markdown 加载器和标题感知分块
├── search.py BM25 索引构建器和搜索引擎
├── build_index.py CLI 诊断工具
├── api/
│ ├── __init__.py 公共 API 导出
│ ├── auth.py 输入验证(API 密钥、机器人令牌、命令名称)
│ ├── client.py 带有重试、超时和错误映射的 HTTP 客户端
│ ├── errors.py 类型异常层次结构
│ ├── models.py 请求/响应数据类
│ ├── session.py 线程安全凭证管理器
│ ├── bots.py 机器人管理包装器
│ ├── commands.py 命令管理包装器
│ └── bot_control.py 启动 / 停止 / 重启包装器
├── agent/
│ ├── __init__.py 代理层导出
│ ├── planner.py 将目标分解为执行计划
│ ├── validator.py 验证计划与会话状态
│ ├── preview.py 生成人类可读的计划预览
│ └── executor.py 执行计划,带有速率限制感知
├── tools/
│ ├── __init__.py
│ └── api_tools.py 18 个 MCP 工具定义
├── docs/ 官方 TeleBot Studio 文档(.md)
├── Dockerfile 容器定义
├── .dockerignore Docker 构建排除
├── requirements.txt Python 依赖项
├── LICENSE MIT 许可证
└── README.md 本文件
```
---
## 配置
### 传输模式
**STDIO** — 默认,用于本地 AI 客户端:
```bash
python server.py
```
**HTTP / streamable-http** — 用于远程客户端和部署:
```bash
python server.py --transport http --host 0.0.0.0 --port 9000
```
### 环境变量
| 变量 | 默认值 | 用途 |
|:---|:---|:---|
| `TBS_DOCS_DIR` | `docs` | 覆盖文档目录 |
| `HOST` | `0.0.0.0` | HTTP 模式的默认主机 |
| `PORT` | `8000` | HTTP 模式的默认端口(Render 自动设置此环境变量) |
---
## 部署
### docker
```bash
docker build -t telebotstudio-mcp .
docker run -p 8000:8000 telebotstudio-mcp
```
MCP 端点位于 `http://localhost:8000/mcp`,健康检查位于 `http://localhost:8000/health`。
Dockerfile 不会硬编码端口 — 它读取 `PORT` 环境变量,因此您可以覆盖它:
```bash
docker run -p 9000:9000 -e PORT=9000 telebotstudio-mcp
```
### render.com
1. 在 Render 上创建一个新的 **Web 服务**
2. 连接您的 GitHub 仓库
3. 构建命令:`pip install -r requirements.txt`
4. 启动命令:`python server.py --transport http`
5. Render 自动分配 `PORT` 环境变量 — 服务器会获取它
### 健康检查
`GET /health` 返回 `{"status": "ok"}`。此端点位于 MCP 协议之外,无需身份验证。适用于 UptimeRobot、Render 健康检查或任何正常运行监控器。
---
## 安全与隐私
- **无遥测** — 零分析、跟踪或电话回家
- **仅内存凭证** — API 密钥和机器人令牌仅存储在内存中。永远不会持久化到磁盘中,永远不会以明文记录
- **令牌掩蔽** — 机器人令牌和 API 密钥在所有日志消息和预览响应中被掩蔽(例如 `tbs_1...xyz`)
- **执行前预览** — 删除和更新操作需要显式 `confirm=true`。默认为仅预览
- **输入验证** — 在 API 调用之前验证所有输入(令牌格式、机器人 ID 格式、命令名称长度、代码长度)
- **线程安全会话** — 凭证管理器使用线程本地存储和锁以确保 HTTP 传输安全
- **离线文档** — 文档搜索无需网络连接。API 工具需要互联网访问 `api.telebotstudio.com`
---
## 设计决策
<details>
<summary>为什么选择 BM25 而不是向量嵌入?</summary>
对于技术文档库,用户搜索确切的函数名、错误代码和类属性。BM25 在此规模上在准确的词典匹配方面在数学上优于语义嵌入 — 零成本、零延迟、零外部依赖。
</details>
<details>
<summary>为什么选择会话范围的凭证而不是持久化配置?</summary>
将 API 密钥存储在配置文件中是一种安全风险 — 它们可能会提交到 git、日志中泄露或被其他进程访问。会话范围的仅内存凭证在重启时丢失,这是故意的:它强制重新身份验证并防止过时的凭证持续存在。</details>
<details>
<summary>为什么选择破坏操作的预览和确认?</summary>
AI 助手可能会误解用户意图。用户说“删除测试机器人”不应意外删除生产机器人。两步预览 → 确认模式让用户在不可逆操作之前进行验证。</details>
<details>
<summary>为什么选择同步 HTTP 客户端而不是异步?</summary>
FastMCP 工具处理程序可以是同步或异步的。我们使用同步 `httpx.Client` 以简化和可靠性为目的。重试等待逻辑是异步感知(使用 `run_in_executor`)以避免在 HTTP 传输下阻塞事件循环。</details>
## 常见问题
<details>
<summary>文档搜索是否支持离线使用?</summary>
支持。一旦安装完成,BM25索引和文档就完全是本地的。API工具需要互联网连接才能访问`api.telebotstudio.com`,但文档工具无需任何网络连接即可工作。
</details>
<details>
<summary>我可以在Render或Railway上部署吗?</summary>
支持。运行`python server.py --transport http`,服务器会自动读取`PORT`环境变量。
</details>
<details>
<summary>我的API密钥是否安全?</summary>
您的API密钥仅存储在服务器内存中 - 绝不会写入磁盘,绝不会以明文形式记录。它通过HTTPS传输到`api.telebotstudio.com`,并在服务器重启时丢失。
对于多用户HTTP部署,请注意FastMCP的可流式HTTP传输目前不提供每个客户端的会话标识符。所有HTTP客户端共享一个全局凭证存储。这对于单用户部署来说是没问题的,但不适用于多租户环境。
</details>
<details>
<summary>如果批量操作部分失败,会发生什么?</summary>
执行器独立运行每个步骤。如果第3步失败,第4步和第5步仍会执行。`BatchResult`报告每一步的成功/失败,以便您可以确切地看到发生了什么以及哪些步骤需要重试。
</details>
<details>
<summary>支持哪些API端点?</summary>
支持TeleBot Studio REST API v2的所有11个端点:
| 方法 | 端点 | 目的 |
|:---|:---|:---|
| POST | `/v2/create-bot` | 创建新机器人 |
| DELETE | `/v2/bots/{botid}` | 删除机器人 |
| POST | `/v2/bots/{botid}/update-bot-token` | 更新机器人的令牌 |
| POST | `/v2/bots/{botid}/commands` | 创建命令 |
| POST | `/v2/bots/{botid}/command/by-name` | 按名称获取命令 |
| POST | `/v2/bots/{botid}/command/by-name/update` | 更新命令 |
| POST | `/v2/bots/{botid}/command/by-name/delete` | 删除命令 |
| GET | `/v2/bots/{botid}/commands/list` | 列出所有命令 |
| POST | `/v2/bots/{botid}/start` | 启动机器人 |
| POST | `/v2/bots/{botid}/stop` | 停止机器人 |
| POST | `/v2/bots/{botid}/restart` | 重启机器人 |
</details>
---
## 开发
### 添加新的API端点
架构设计为可扩展:
1. 在`api/models.py`中添加请求/响应模型
2. 在相应的管理器(`api/bots.py`、`api/commands.py`或`api/bot_control.py`)中添加方法
3. 在`tools/api_tools.py`中添加工具函数,并带有`@mcp.tool`装饰器
4. 如果是破坏性操作,请添加带有预览支持的`confirm`参数
5. 如果是多步骤操作,请在`agent/planner.py`中添加计划器方法
### 添加文档
1. 将`.md`文件放入`docs/`目录中
2. 重启服务器 - BM25索引会自动重建
### 编码风格
PEP 8,带有类型提示。每个文件中都包含`from __future__ import annotations`。尽可能保持函数纯粹。
---
## 路线图
### 当前(v0.2.0)
- [x] 8个文档搜索工具(BM25)
- [x] 18个机器人管理API工具
- [x] 会话范围的凭证管理器
- [x] 代理管道(计划器 → 验证器 → 预览 → 执行器)
- [x] 破坏性操作的预览和确认
- [x] 带有每步错误报告的批量操作
- [x] 线程安全的凭证存储
- [x] 异步感知重试逻辑
- [x] Docker + Render部署
- [x] `/health`端点
### 下一步
- [ ] API调用的连接池
- [ ] FastMCP会话中间件,用于客户端凭证隔离
- [ ] 搜索的精确短语匹配增强
- [ ] 标题层次结构增强(H1 > H3)
### 未来
- [ ] GitHub Actions CI/CD管道
- [ ] Pytest单元测试和集成测试套件
- [ ] 抽象为通用文档MCP框架
---
## 更新日志
### v0.2.0
- 18个TeleBot Studio API管理工具
- 会话范围的线程安全的凭证管理器
- 带有计划器 → 验证器 → 预览 → 执行器的代理管道
- 破坏性操作的预览和确认
- 批量命令创建/删除
- 带有指数退火的异步感知重试
- 日志和响应中的令牌掩蔽
### v0.1.0
- 8个文档搜索工具
- 带有单词和二元组标记化的BM25排名
- LRU缓存,输入验证,路径遍历预防
- STDIO和HTTP/streamable-http传输
- Docker支持,`/health`端点
---
## 贡献
1. Fork仓库
2. 创建一个功能分支(`git checkout -b feature/amazing-feature`)
3. 确保您的代码通过基本检查
4. 编写清晰,描述性的提交消息
5. 对`main`分支打开拉取请求
---
## 鸣谢
- **[FastMCP](https://github.com/jlowin/fastmcp)** — 用于构建MCP服务器的Python框架
- **[rank-bm25](https://github.com/dorianbrown/rank_bm25)** — 纯Python BM25实现
- **[TeleBot Studio](https://telebotstudio.com)** — 平台和文档
- **[Model Context Protocol](https://modelcontextprotocol.io)** — Anthropic的AI工具集成标准
---
<div align="center">
MIT License — 请参阅 [LICENSE](LICENSE)
一步一步让AI回归现实
</div>
MCP 配置
以下是此 MCP Server 的配置信息,可直接复制到 Cursor 或其他 MCP 客户端中使用。
mcp.json
连接信息
猜你喜欢
暂无推荐服务器