

内容
<!-- mcp-name: io.github.DustinTrap/kvm-pilot -->
<p align="center">
<img src="https://raw.githubusercontent.com/DustinTrap/kvm-pilot/main/docs/assets/logo.svg" alt="kvm-pilot" width="460">
</p>
<p align="center">
<a href="https://pypi.org/project/kvm-pilot/"><img src="https://img.shields.io/pypi/v/kvm-pilot?color=534ab7" alt="PyPI 版本"></a>
<a href="https://pypi.org/project/kvm-pilot/"><img src="https://img.shields.io/pypi/pyversions/kvm-pilot" alt="Python 版本"></a>
<a href="https://github.com/DustinTrap/kvm-pilot/actions/workflows/ci.yml"><img src="https://github.com/DustinTrap/kvm-pilot/actions/workflows/ci.yml/badge.svg" alt="CI"></a>
<a href="https://github.com/DustinTrap/kvm-pilot/blob/main/LICENSE"><img src="https://img.shields.io/badge/license-Apache--2.0-blue" alt="许可证:Apache-2.0"></a>
<a href="https://registry.modelcontextprotocol.io/v0/servers?search=kvm-pilot"><img src="https://img.shields.io/badge/MCP_registry-io.github.DustinTrap%2Fkvm--pilot-534ab7" alt="MCP 注册表"></a>
</p>
# kvm-pilot
**您的人工智能代理的智能助手。** 一个可写入、多平面的(KVM + BMC + SSH)MCP服务器,用于控制物理机器 —— **有权限验证,审计记录。**
`kvm-pilot`允许代理通过IP-KVM(PiKVM,GL.iNet GLKVM fork GL-RM1 / GL-RM1PE,BliKVM)在像素级别控制无头设备,通过BMC(Redfish on iDRAC / iLO / OpenBMC,IPMI on旧BMC)获取结构化状态,通过Intel AMT / vPro(BIOS / POST / GRUB截图 + 电源 + SOL)在固件级别,以及通过SSH在操作系统级别进行控制。插件式视觉子系统读取KVM截图并告诉您机器的引导阶段 —— `bios_menu`、`grub_menu`、`installer_progress`、`login_prompt`、`crash_screen`等。安全层通过操作员确认和每次调用的批准来控制每个破坏性操作。
视觉处理运行在Claude **或** 任何本地OpenAI兼容的VLM(LM Studio,Ollama,vLLM,llama.cpp)上。指向您自己的GPU上的模型,截图永远不会离开您的网络,并且每帧无需花费。
## 它是如何工作的
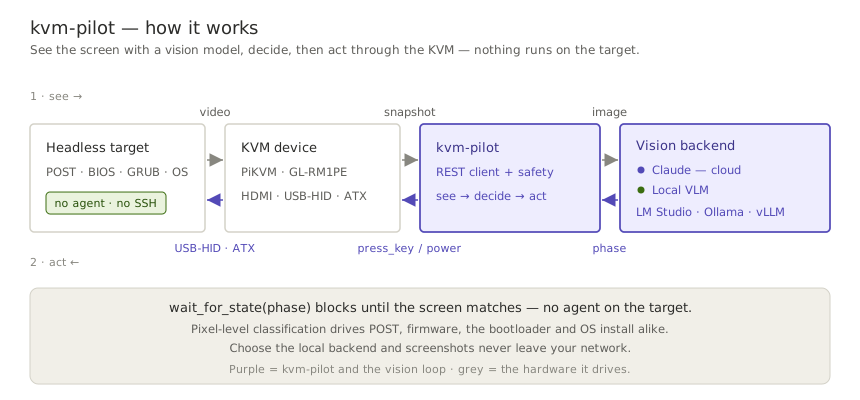
`kvm-pilot`运行一个**查看 → 决定 → 执行**的循环,屏幕是其唯一的传感器:它从KVM拉取截图,视觉模型分类引导阶段,`kvm-pilot`通过KVM的键盘和电源执行操作。因为它在像素级别工作,所以**目标上没有代理** —— 同样的循环驱动POST、固件、引导加载程序和操作系统安装。
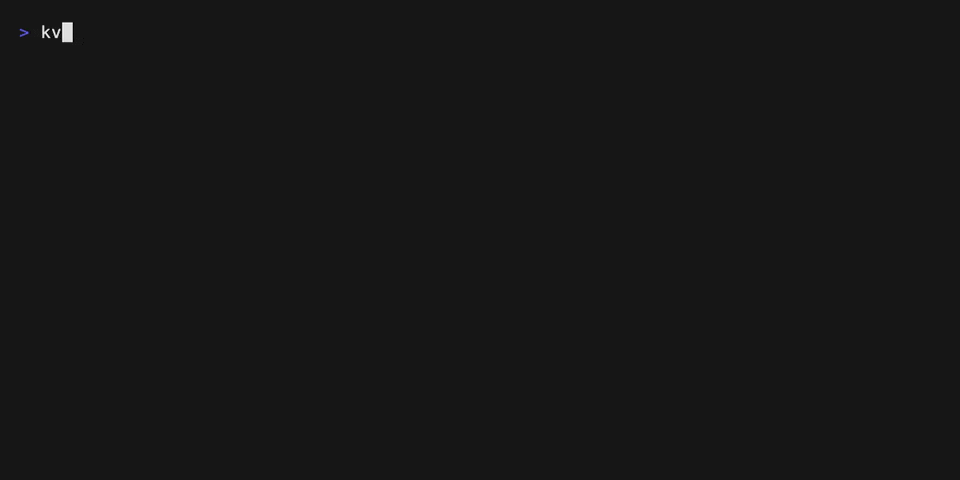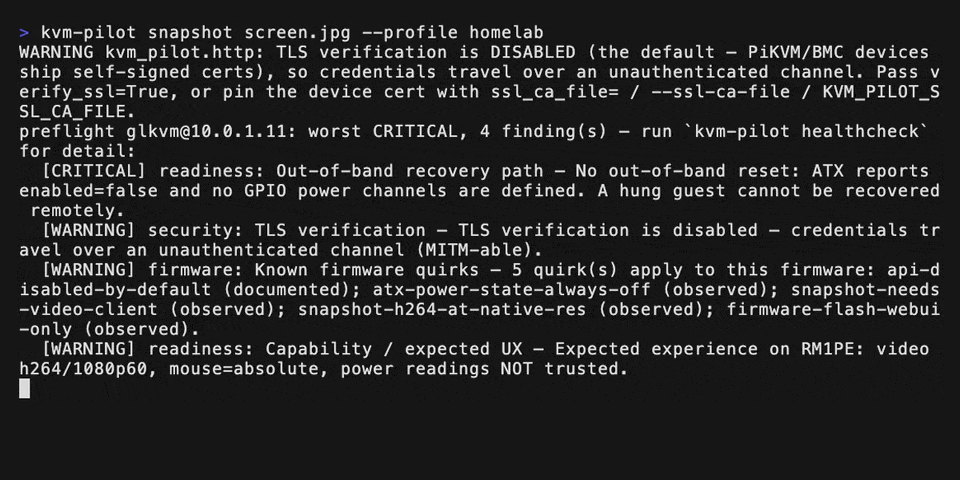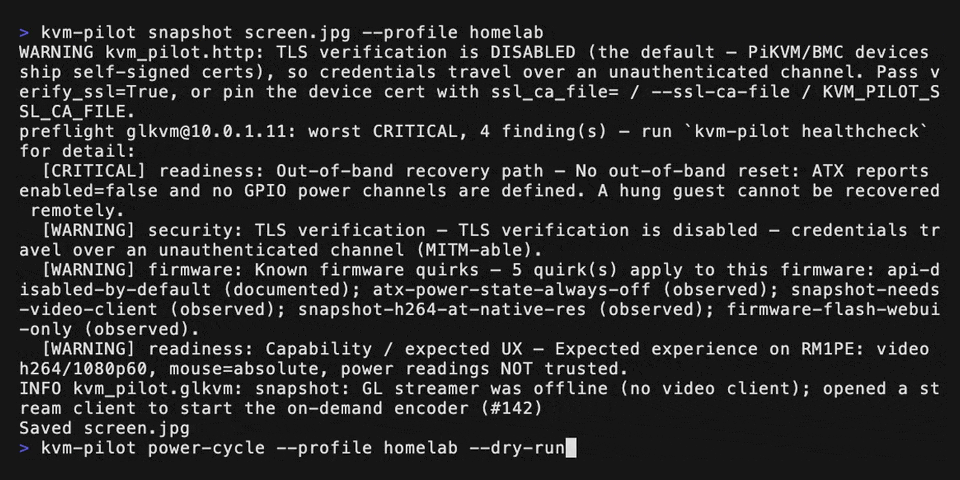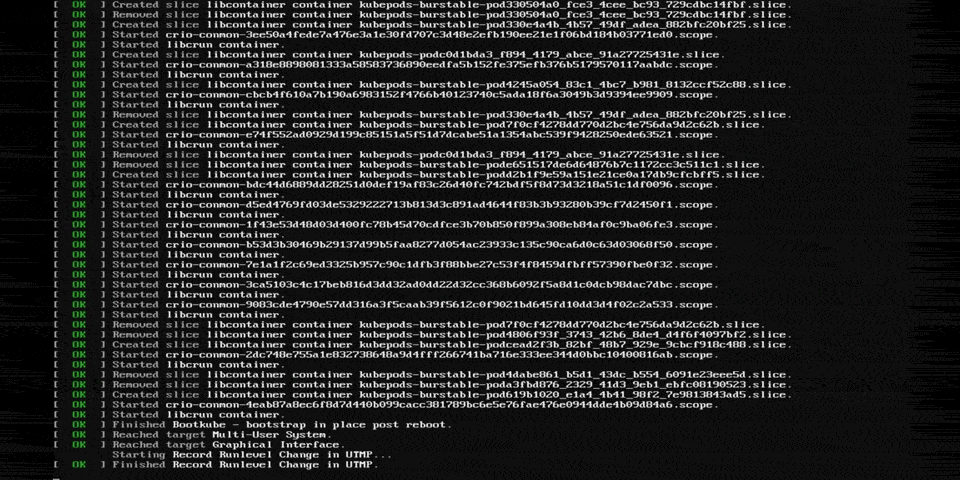
实际的、未经编辑的运行测试在一个家用机群上的GLKVM:一个诚实的预检,一个无头的快照(观看它唤醒按需编码器),一个**有权限**的干燥运行电源循环,以及代理实际看到的启动控制台:
## 快速开始
一次安装提供整个产品 —— **`kvm-pilot` CLI**, **`kvm-pilot-mcp` MCP服务器**,以及捆绑的**Claude技能** —— 无需克隆。目前的发布线是**预发布**,因此需要 `--pre`(普通的 `pip install kvm-pilot` 故意不获取预发布版本;`0.1.0a1` 已被删除,比此README更旧 - 不要使用它)。
```bash
pip install --pre kvm-pilot # CLI + 技能 + MCP服务器 + WebSocket事件
pip install --pre "kvm-pilot[totp]" # + 2FA / TOTP支持(pyotp)
kvm-pilot install-skill # 可选:将捆绑的技能放在Claude Code加载的位置
```
### 从AI代理(MCP)驱动KVM
```bash
claude mcp add kvm-pilot -s user \
-e KVM_PILOT_PROFILE=<profile> -e KVM_PILOT_MCP_READ_ONLY=1 -- \
kvm-pilot-mcp
```
`KVM_PILOT_MCP_READ_ONLY=1` 是推荐的信任梯度的第一步 —— 代理可以查看所有内容,但不能触摸任何内容,直到您的硬件经过验证。[入门指南](https://github.com/DustinTrap/kvm-pilot/blob/main/docs/getting-started.md)涵盖了凭证、Claude Desktop JSON配置、样本提示和攀登信任梯度。服务器发布到官方 [MCP注册表](https://registry.modelcontextprotocol.io/v0/servers?search=kvm-pilot) 为 **`io.github.DustinTrap/kvm-pilot`**,因此注册表感知的宿主可以发现并安装它。代理:存储库根目录包含一个 [`llms.txt`](https://github.com/DustinTrap/kvm-pilot/blob/main/llms.txt) 文档映射。
### 从Python脚本
```python
from kvm_pilot import KVMClient
from kvm_pilot.vision import ScreenAnalyzer, make_backend
kvm = KVMClient("192.168.8.1", "admin", "secret")
# 使用Claude分类当前屏幕(运行时自动解析模型)
analyzer = ScreenAnalyzer(kvm, make_backend("anthropic"))
print(analyzer.classify().phase)
# 或完全在本地VLM上运行 - 没有数据离开您的网络
local = make_backend("local", base_url="http://127.0.0.1:1234/v1", model="qwen2.5-vl-7b")
analyzer = ScreenAnalyzer(kvm, local)
# 等待机器达到GRUB菜单,然后选择第一个条目
analyzer.wait_for_state("grub_menu", timeout=120)
kvm.press_key("Enter")
```
对于最新的未发布代码树:
```bash
pip install "kvm-pilot[totp,ws] @ git+https://github.com/DustinTrap/kvm-pilot"
```
### CLI
```bash
kvm-pilot info --host 192.168.8.1 --user admin --ask-passwd # 提示(无回显)
kvm-pilot capabilities --profile homelab # 此驱动器支持什么
kvm-pilot snapshot screen.jpg --profile homelab
kvm-pilot --timeout 60 power-cycle --profile homelab --dry-run # 记录,不要发送
kvm-pilot eject --profile homelab # 断开虚拟媒体
kvm-pilot events --profile homelab --count 5 # 流事件('ws'额外)
kvm-pilot watch grub_menu --profile homelab \
--backend local --vision-url http://127.0.0.1:1234/v1 --vision-model qwen2.5-vl-7b
```
CLI在任何破坏性操作之前提示确认。使用 `--yes` 跳过自动化中的提示,或使用 `--dry-run` 记录预期操作而不发送它们 - 干燥运行在提示之前短路,因此它永远不会阻塞等待输入。 `--timeout` (HTTP每个请求的超时时间)是一个全局标志,放在子命令之前; `watch` 保留自己的 `--timeout` 用于视觉等待截止日期。
配置文件如 `homelab` 存放在 `~/.config/kvm-pilot/config.toml` 中。有关完整的命令表(每个子命令、所需功能及其门控),请参见 [docs/cli.md](https://github.com/DustinTrap/kvm-pilot/blob/main/docs/cli.md);有关配置文件格式、每个 `KVM_PILOT_*` 环境变量和优先级的信息,请参见 [docs/configuration.md](https://github.com/DustinTrap/kvm-pilot/blob/main/docs/configuration.md)。
> **GLKVM设置说明:** 在GL.iNet固件上,PiKVM REST API **默认禁用** (每个 `/api/*` 调用404,表现为明显的 `ApiDisabledError`),固件升级可以重新禁用它。在 `/etc/kvmd/nginx-kvmd.conf` 中启用它并使用 `--driver glkvm` / `driver = "glkvm"` 固定驱动程序 - 完整的步骤在 [troubleshooting guide](https://github.com/DustinTrap/kvm-pilot/blob/main/docs/troubleshooting.md#every-api-call-returns-404-glkvm).
## 工具表面,按平面划分
相同的功能协议跨越三个执行平面,因此一个代理工作流可以混合像素、结构化BMC状态和shell访问 - 每个破坏性效果都按类别划分:
| 平面 | 读取 | 执行(操作员门控) |
|---|---|---|
| **KVM - 像素和HID** (PiKVM · GLKVM · BliKVM) | `snapshot` · `classify_screen` · `wait_for_state` · `power_state` · `logs` · `list_virtual_media` | `power` · `type_text` / `press_key` / `send_shortcut` / `mouse` · `calibrate_mouse` · `mount_iso` / `eject` |
| **BMC - 结构化状态** (Redfish · IPMI) | `info` · `boot_options` · `logs`(SEL)· 传感器(CLI) | `power` · `set_boot_device` · SOL控制台(CLI `console`) |
| **固件 - Intel AMT/vPro** (跨越两个平面) | `info` · `snapshot`(固件BIOS/POST/GRUB)· `boot_options` · `power_state` | `power` · `set_boot_device` · `type`/`mouse` · SOL(`console`)· `amt_enable`(打开SOL/KVM监听器) |
| **SSH - 带内和设备** | `ssh_reachable` · `appliance_status` · `access_paths` | `ssh_exec` · `wake`(WoL)· `appliance_reboot` |
| **元 - 证据和摄入** | `capabilities` · `support_matrix` · `healthcheck` | `file_firmware_report` |
规范的每个工具参考 - 注释、效果门控、审批生命周期 - 是 [MCP服务器README](https://github.com/DustinTrap/kvm-pilot/blob/main/src/kvm_pilot/mcp/README.md);CLI涵盖了完整的表面在 [docs/cli.md](https://github.com/DustinTrap/kvm-pilot/blob/main/docs/cli.md)。
## 状态和成熟度
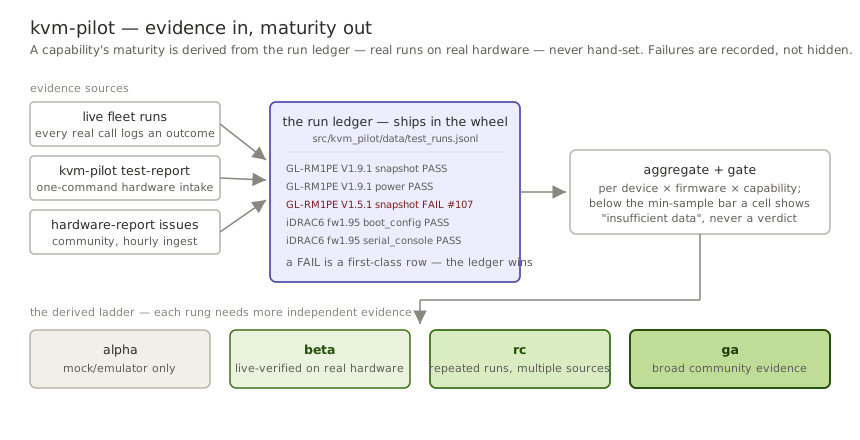
> **状态:测试版 - 准备好进行更广泛的测试。** (确切的版本位于 [CHANGELOG](https://github.com/DustinTrap/kvm-pilot/blob/main/CHANGELOG.md) 中;使用 `pip install --pre kvm-pilot` 安装。)核心路径已从仅模拟到实时验证:一个GL-RM1PE单元的机群已在两个固件版本上运行 `snapshot`/`healthcheck`/`logs`/`power_state`/`virtual_media`/`info` - 这些功能在发布的轮子中达到 **beta** 成熟度,源自实际运行,从未手动编辑 - 并且Dell iDRAC6已在端到端运行IPMI驱动程序(电源、引导设备、传感器、事件日志、SOL串行控制台)。可以造成伤害的路径已加强:传输永远不会重新发送破坏性请求,MCP审批是有审计跟踪的单次使用收据,每个破坏性效果都有自己的操作员确认门控。最近的测试版添加了远程引导设备控制(Redfish、IPMI和带内 `efibootmgr`)、Wake-on-LAN、一个预Redfish的IPMI驱动程序用于早期的BMC、串行(SOL)控制台、鼠标自动校准和无头原生分辨率GLKVM快照; `kvm-pilot test-report` 将贡献的证据变成一个命令,而固件注册表自我填充(`firmware-check` 自动归档注册表更新)。
> **现在我们需要您的硬件。** PiKVM、其他GLKVM型号和Redfish BMC(iDRAC / iLO / OpenBMC)是矩阵最需要的组合 - 成功 *或* 失败, [硬件报告](https://github.com/DustinTrap/kvm-pilot/issues/new?template=hardware-report.yml) 需要两分钟,而每小时的摄入会完成其余部分。 [Hardware-Compatibility list](https://github.com/DustinTrap/kvm-pilot/wiki/Hardware-Compatibility) 中没有显示为已演练的内容仍然未经验证:期待一些API移动到1.0之前,请注意GL-RM1PE上的远程固件闪存静音 ([#94](https://github.com/DustinTrap/kvm-pilot/issues/94)/[#95](https://github.com/DustinTrap/kvm-pilot/issues/95)),不要将破坏性操作指向您无法承受意外断电的机器。参见 [Compatibility](#compatibility)。
## 引导阶段检测
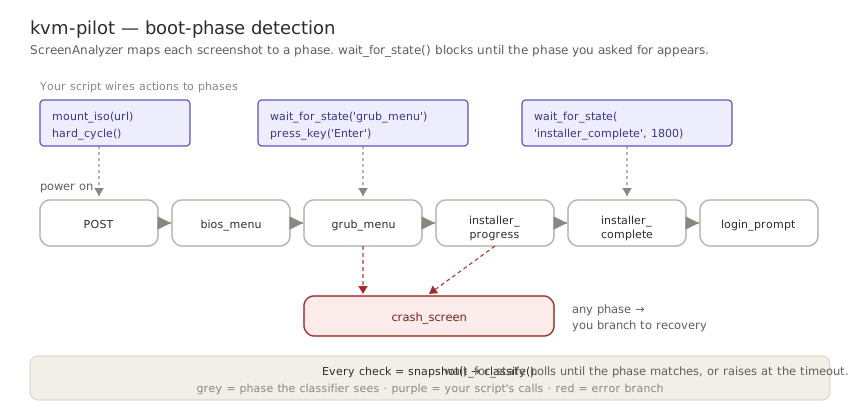
视觉分类器将每个截图映射到一个 **阶段** - `bios_menu`、`grub_menu`、`installer_progress`、`login_prompt`、`crash_screen`等。 `wait_for_state()` 轮询屏幕并阻塞,直到请求的阶段出现(或超时触发),因此无人值守的安装成为几个等待操作:
## 感知模型
视觉是最昂贵的方式来读取屏幕 - 每个帧一个模型调用 - 而大多数它推断的内容(电源状态、引导阶段、实时性、崩溃)也是作为 **字段、事件或文本行** 可用的。 `kvm-pilot`的方向是按层次结构分类:从设备暴露的最便宜信号开始,并通过OCR和视觉模型仅在没有更便宜的信号时进行。
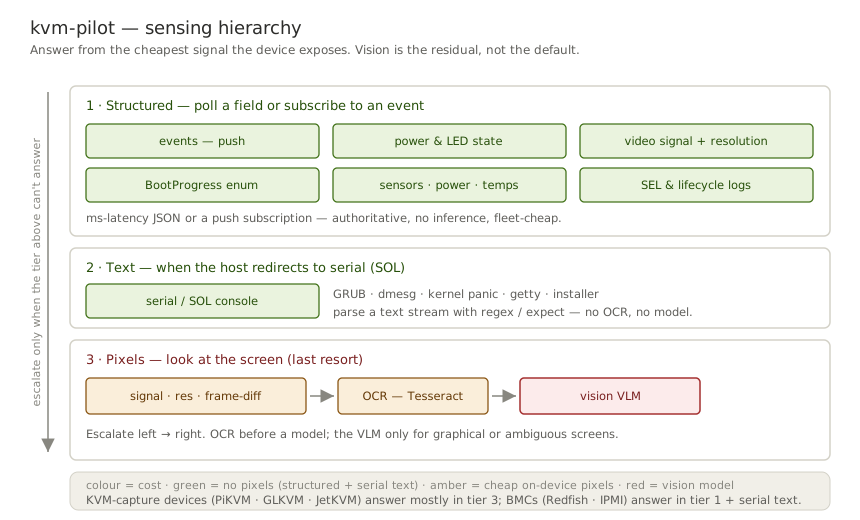
PiKVM/GLKVM客户端已经公开了便宜的一端 - ATX和HID LED、视频信号和分辨率、设备OCR(`?ocr=true`)、日志、Prometheus指标和WebSocket事件流。[功能协议](https://github.com/DustinTrap/kvm-pilot/blob/main/docs/architecture.md)添加 `Logs`、 `BootProgress`、 `Sensors`、 `SerialConsole` 和 `Watchdog` 作为BMC驱动器(Redfish/IPMI)的缝隙,其中引导阶段是结构化枚举(`BootProgress.LastState`)而控制台是串行文本流而不是像素。设备类别几乎是互补的:捕获设备在像素上很强,而BMC在结构化状态和串行文本上很强。
## 安全模型
电源关闭、硬重置、虚拟媒体连接/断开和图像上传、键盘/鼠标注入(`type_text`、`press_key`、快捷键、点击)、GPIO、引导配置更改和Redfish/IPMI重置被分类为 **破坏性`并通过安全层:
- **dry-run** 首先短路 *第一步:* 它记录预期的调用并跳过它 - 确认回调永远不会被调用,因此dry run永远不会阻塞等待输入的意图并跳过它 - 确认回调永远不会被调用,因此干燥运行永远不会阻塞。
- **确认** - 能够否决任何破坏性调用的操作。库的默认设置允许所有操作(因此纯脚本有效);CLI安装了一个交互式`y/N`提示,除非你传递 `--yes`。
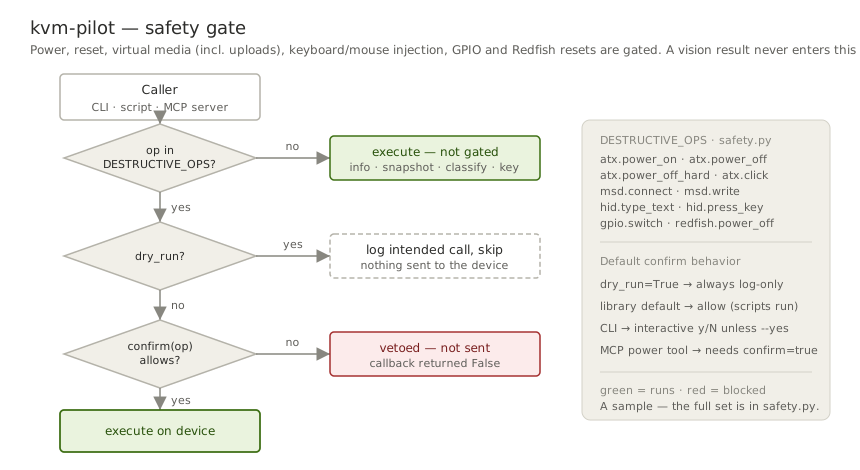
破坏性操作集在`kvm_pilot.safety.DESTRUCTIVE_OPS`中明确定义,因此它是可审计的而不是被猜测的。视觉分类永远不会独立触发破坏性操作 - 您自己连接它们,安全层仍然适用。在MCP方面,每个破坏性 **效果类别** 都需要操作员确认环境门控和每次调用的批准,支持签名单次使用收据的 **信任梯度** (`READ_ONLY` → `DRY_RUN` → 触发器`ALLOW_*`) 在 [MCP服务器README](https://github.com/DustinTrap/kvm-pilot/blob/main/src/kvm_pilot/mcp/README.md) 中绘制。
该软件控制真实硬件,可以关闭或中断正在运行的机器的电源。在将KVM暴露在互联网上之前,请阅读 [SECURITY.md](https://github.com/DustinTrap/kvm-pilot/blob/main/docs/SECURITY.md)。
## 没有硬编码的模型版本
代码中没有模型版本号。Anthropic后端通过Models API解析最新的视觉支持模型并缓存它;设置`KVM_PILOT_VISION_MODEL`或传递`model=`以固定一个。本地后端使用您在服务器上加载的模型。您可以自定义后端、端点和模型。
## 与其他客户端的区别
[`pikvm-lib`](https://github.com/guanana/pikvm-lib) 是一个通用的 PiKVM 客户端。`kvm-pilot` 旨在完成不同的任务:
- **基于视觉的启动阶段检测** — 根据截图分类 BIOS/GRUB/安装程序/崩溃状态,并带有阻塞式 `wait_for_state` 环路。这是核心功能,`pikvm-lib` 没有等效功能。
- **可插拔的本地或云 VLM** — 在您自己的 GPU 上以零每帧成本运行推理,或在 Claude 上运行。
- **破坏性操作的安全层** (干运行 + 确认)。
- **GLKVM-fork 意识** — 记录 API 启用前提条件和 GL 硬件特殊性,这些特殊性会影响 GL-RM1PE 用户。
- **仅限标准库的客户端核心** — 驱动程序/视觉代码仅导入标准库(捆绑的 MCP 服务器拉取 `mcp` SDK;功能扩展是可选的)。
如果您只想针对库存 PiKVM 编写电源和 HID 脚本,而不需要视觉层,`pikvm-lib` 可能是一个更简单的选择。
在 BMC 方面,[sushy](https://opendev.org/openstack/sushy)、DMTF 的 [python-redfish-library](https://github.com/DMTF/python-redfish-library) 和 [pyghmi](https://opendev.org/x/pyghmi) (IPMI)是成熟的、更完整的 BMC 管理 SDK — 如果您需要帐户/固件/网络配置、EventService 订阅或硬件验证的成熟度,请使用它们。`kvm-pilot` 放弃了这种完整性,以换取跨设备类别(IP-KVM 和 BMC,后面是相同的协议)的统一功能表面、每个破坏性调用的安全层以及在具有像素的设备上的视觉环路。
## 兼容性
| 设备 | 状态 |
|--------|--------|
| GL-RM1PE (Comet PoE) | 主要目标 — **实际测试**:在固件 V1.5.1 release2 和 V1.9.1 release1 上验证了读取/健康检查/日志;在 V1.9.1 上验证了快照(在 V1.5.1 上失败,出现明确的错误 — 不可解码的 H.264 帧,[#107](https://github.com/DustinTrap/kvm-pilot/issues/107)/[#151](https://github.com/DustinTrap/kvm-pilot/issues/151));远程闪存无效 ([#94](https://github.com/DustinTrap/kvm-pilot/issues/94)/[#95](https://github.com/DustinTrap/kvm-pilot/issues/95));编码器卡顿 > 1080p ([#107](https://github.com/DustinTrap/kvm-pilot/issues/107)) |
| Dell iDRAC6 — IPMI (PowerEdge R710) | **实际测试**:通过 `ipmitool` lanplus(固件 1.95)验证了电源/引导设备/传感器/事件日志(SEL)/SOL 串行控制台 |
| Dell Latitude 5411 — Intel AMT/vPro | **实际测试** (AMT 14.1.67):WS-Man 电源/信息/一次性引导,远程 SOL + KVM 启用,以及 **1920×1080 BIOS/POST 快照通过 KVM 重定向** — 固件屏幕是 HDMI 捕获 KVM 在笔记本电脑上看不到的 |
| GL-RM1 (Comet) | 预计适用(相同的固件系列);未测试 |
| PiKVM v3 / v4 | 预计适用(上游 API);未测试 |
| BliKVM | 预计适用(兼容 PiKVM 的 API);未测试 |
| Redfish BMCs (iDRAC7+, iLO, OpenBMC) | 模拟器验证(存储库模拟器 + DMTF sushy-tools 在 CI 中);正在进行实时 BMC 验证 ([#29](https://github.com/DustinTrap/kvm-pilot/issues/29)) |
GL-RM1PE(读取/快照路径)、通过 IPMI 的 Dell iDRAC6 和通过 Intel AMT 的 Dell Latitude 5411 是目前为止运行良好的组合 — 其他所有组合都预计适用,待验证。[硬件兼容性列表](https://github.com/DustinTrap/kvm-pilot/wiki/Hardware-Compatibility) 是按功能记录的权威记录。ATX 电源控制需要将 ATX 适配器连接到目标的前面板接头:在 GL Comet 系列(GL-RM1 / GL-RM1PE)上,这是 GL.iNet 单独销售的 ATX 板(GL-ATXPC),而 PiKVM v3/v4 套件包含 ATX 适配器,BliKVM 套件因型号而异 — 请检查您的型号。没有 ATX 接线,ATX 调用会从设备返回错误。任何硬件上的成功或失败报告对于这个测试版本来说都是需要的 — 请打开一个[硬件报告](https://github.com/DustinTrap/kvm-pilot/issues/new?template=hardware-report.yml)。
## 架构
`kvm-pilot` 建立在模块化的 **驱动程序插件** 架构上,因此支持可以扩展到许多 KVM/BMC 设备(PiKVM 家族、Redfish BMCs、IPMI BMCs、JetKVM、...)。每个设备仅实现其硬件支持的功能协议;CLI、安全层和视觉子系统保持设备无关性。`make_driver(kind)` 注册表(镜像 `make_backend`)按名称构建驱动程序,并且无硬件的 `FakeDriver` 允许您在没有设备的情况下执行整个环路 — 功能、安全门控、分析器 — 使用 `kvm-pilot capabilities --driver fake`。有关设计和图表,请参见 [docs/architecture.md](https://github.com/DustinTrap/kvm-pilot/blob/main/docs/architecture.md)。
**`RedfishDriver`** (`make_driver("redfish")`) 通过 DMTF Redfish API 与服务器 BMCs 对话 — Dell iDRAC、HPE iLO、Supermicro、Lenovo XCC、OpenBMC — 在一个仅限标准库的客户端中。它展示了为什么功能被分段:BMC 的一套功能与 PiKVM 的功能 **互补** (强于结构化状态 — 电源、引导阶段、传感器、日志、虚拟媒体 — 无键盘/鼠标/截图),并且驱动程序通过遵循 Redfish 超媒体而不是硬编码供应商 ID 来保持可移植:
```python
from kvm_pilot.drivers import make_driver
bmc = make_driver("redfish", host="idrac.lan", user="root", passwd="…")
bmc.get_boot_progress() # 'os_running' — 结构化,无截图
bmc.read_sensors()["temperatures"]
bmc.power_off(wait=True) # 映射到目标的实际 ResetType, gated
```
**`IpmiDriver`** (`make_driver("ipmi")`) 通过系统 `ipmitool` 覆盖早于 Redfish 的 BMC(例如 Dell iDRAC6):电源、引导设备控制、传感器、SEL 事件日志和 SOL 串行控制台(`kvm-pilot console`)。两者都在 CLI 上 — `kvm-pilot info --driver redfish --host idrac.lan …`。BMC 无法提供的功能特定子命令(`type`、`snapshot`、`events`)会干净地失败,而不是崩溃。添加 `--redfish-auth basic` 以获取没有 SessionService 的端点(模拟器或禁用会话身份验证的 BMC)。
**`AmtDriver`** (`make_driver("amt")`) 通过 AMT 的三个原生协议管理 Intel AMT/vPro 笔记本电脑和台式机 — WS-Man(电源/信息/一次性引导)、SOL(`kvm-pilot console`)和 **KVM 重定向** — 全部纯标准库。它是 **第一个具有 `Video` + `HID` 的非 PiKVM 驱动程序**:`snapshot` 在 HDMI 捕获 KVM 看不到启动的笔记本电脑上返回真正的固件级 **BIOS/POST/GRUB 快照**。SOL 和 KVM 监听器通过 WS-Man 远程打开(`kvm-pilot amt enable-sol` / `enable-kvm`),无需 MEBx trip。
## 文档
完整的用户和开发者文档位于 [`docs/`](https://github.com/DustinTrap/kvm-pilot/tree/main/docs/) (架构、设计决策、Redfish 参考、[故障排除和 FAQ](https://github.com/DustinTrap/kvm-pilot/blob/main/docs/troubleshooting.md)、贡献和安全策略)。[项目维基](https://github.com/DustinTrap/kvm-pilot/wiki) 是自动生成、格式良好的该文件夹的镜像,存储库根目录中包含 [`llms.txt`](https://github.com/DustinTrap/kvm-pilot/blob/main/llms.txt) 文档地图,供 AI 代理使用。
## 许可证
Apache License 2.0 — 参见 [LICENSE](https://github.com/DustinTrap/kvm-pilot/blob/main/LICENSE) 和 [NOTICE](https://github.com/DustinTrap/kvm-pilot/blob/main/NOTICE)。`kvm-pilot` 是独立的,与 PiKVM 项目、GL.iNet 或 Anthropic 无关;这些名称仅用于兼容性描述。
MCP 配置
以下是此 MCP Server 的配置信息,可直接复制到 Cursor 或其他 MCP 客户端中使用。
mcp.json
连接信息
猜你喜欢
暂无推荐服务器